
Cari recehan dengan adf.ly

Tampilkan postingan dengan label mikrokontroll. Tampilkan semua postingan
Tampilkan postingan dengan label mikrokontroll. Tampilkan semua postingan
Sabtu, 16 Maret 2013

Kamis, 07 Maret 2013
FLIP-FLOP
FLIP-FLOP merupakan suatu rangkaian yang terdiri sdari dua elemen
aktif (Transistor) yang kerjanya saling bergantian. Fungsinya adalah
sebagai berikut:
1. Menyimpan bilangan biner
2. Mencacah pulsa
3. Menyerampakkan/men-sinkronkan rangkaian aritmatika
Misalnya : Beberapa full yang dapat dikendalikan
FLIP-FLOP bersifat bistable : dua kondisi yang stabil 0 atau 1. Kondisi ini akan tetap stabil tidak akan berubah jika tidak ada pemicu (input) yang masuk.
JK Flip-Flop
Flip-flop J-K merupakan penyempurnaan dari flip-flop R-S terutama untuk mengatasi masalah osilasi, yaitu dengan adanya umpan balik, serta masalah kondisi terlarang , yaitu pada kondisi masukan J dan K berlogika 1 yang akan membuat kondisi keluaran menjadi berlawanan dengan kondisi keluaran sebelumnya atau dikenal dengan istilah toggle.
-> Diagram JK

-> Skema pengkabelan JK

Pertama-tama pasang IC pada bread board, lalu hubungkan saklar dan IC menggunakan kabel yang tersedia, hubungkan juga IC dengan ground, input power 5V, dan juga output untuk LED. Input J dihubungkan pada kaki 14, Input clock dihubungkan pada kaki 1, Input K dihubungkan pada kaki 3, Voltase/VCC dihubungkan pada kaki 4, D / CLEAR bernilai 1 pada kaki ke 2 pada IC 7473.
-> Tabel Kebenaran

Kelemahan dari flip-flop SR adalah munculnya output yang tidak dapat didefinisikan ketika input S dan R tinggi untuk jenis NOR dan rendah untuk jenis AND. Untuk menanggulangi keadaan tersebut, maka dikembangkan menjadi flip-flop JK yang dibangun utnuk mengantisipasi keadaan terlarang pada SR flip-flop.
MASTER SLAVE JK FLIP FLOP
Sebuah master slave JK Flip Flop di bentuk dari dua buah SR Flip Flop, dimana operasi dari kedua SR Flip Flop tersebut dilakukan secara bergantian, dengan memberi input Clock yang berlawanan pada ke dua SR Flip Flop tersebut. Prinsip dasar dari Master Slave JK adalah: jika Clock diberi input “1”, gerbang AND 1 dan 2 akan aktif, SR Flip Flop ke 1 akan menerima data yang di masukkan melalui input Jdan K, semantara gerbang AND 3 dan 4 tidak aktif, sehingga SR Flip Flop ke 2 tidak ada respon. Sebaliknya jika Clock dari input 0, gerbang 3 dan 4 aktif, slave akan mengeluarkan output di Q dan Q’, sementara master tidak merespon input, karena gerbang AND 1 dan 2 tidak aktif.
skema perkabelan :
Rangkaian JK Flip-Flop:

Skema Pengkabelan :

Master Slave D Flip-Flop
Master Save D Flip-flop merupakan rangkaian flip-flop yang memiliki 2 latch D dan sebuah inverter. Latch yang satu bernama Master dan yang kedua bernama Slave. Master D hanya akan mendeskripsikan diktat yang outputnya hanya dapt diganti selama ujung negatif jam.
Rangkaian Master Slave D Flip-flop :

Skema Master Slave Flip – flop dan IC yang digunakan :
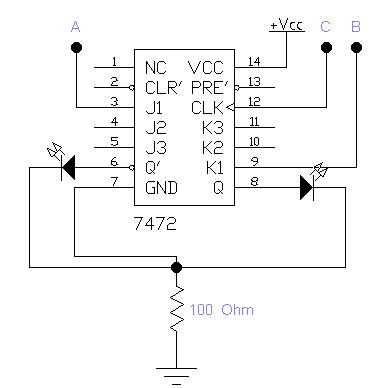
Skema pengkabelan menggunakan IC 7472

Skema pengkabelan menggunakan IC 7474

IC yang digunakan yaitu IC 7472 dan IC 7474
D FLIP-FLOP (Delay Flip-Flo)
D Flip-Flop memiliki 1 input yang disebut D (Data) serta 2 output yang disebut Q dan Q. Pada dasarnya D lip-flop diperoleh dari SR flip-flop yang salah satu inputnya didapat dengan mengkomplemenkan input yang lain yaitu menambahkan satu gerbang NOT pada masukan.
Prinsip kerja dari D Flip-flop adalah berapapun nilai yang diberikan pada input D akan dikeluarkan dengan nilai yang sama pada output Q. D Flip-Flop diaplikasikan pada rangkaian-rangkaian yang memerlukan penyimpanan data sementara sebelum diprosesberikutnya. Salah satu contoh IC D Flip-flop adalah 74LS75, yang mempunya input Asinkron.
Rangkaian D Flip-Flop:

Selain Flip-flop Set –Riset dan flip-flop J-K ada pula Flip-flop D. sesuai dengan namanya, input flip-flop ini adalah D. flip-flop ini dibangun dengan menggunakan flip-flop Set-Riset seperti gambar dibawah ini :

Dengan adanya gerbang NOT yang masuk ke R , maka setiap inputan yang diumpankan ke D akan memberikan keadaan yang berbeda pada inputan S dan R .
rangkaian D flip flop

tabel kebenaran D flip flop

1. Menyimpan bilangan biner
2. Mencacah pulsa
3. Menyerampakkan/men-sinkronkan rangkaian aritmatika
Misalnya : Beberapa full yang dapat dikendalikan
FLIP-FLOP bersifat bistable : dua kondisi yang stabil 0 atau 1. Kondisi ini akan tetap stabil tidak akan berubah jika tidak ada pemicu (input) yang masuk.
JK Flip-Flop
Flip-flop J-K merupakan penyempurnaan dari flip-flop R-S terutama untuk mengatasi masalah osilasi, yaitu dengan adanya umpan balik, serta masalah kondisi terlarang , yaitu pada kondisi masukan J dan K berlogika 1 yang akan membuat kondisi keluaran menjadi berlawanan dengan kondisi keluaran sebelumnya atau dikenal dengan istilah toggle.
-> Diagram JK

-> Skema pengkabelan JK

Pertama-tama pasang IC pada bread board, lalu hubungkan saklar dan IC menggunakan kabel yang tersedia, hubungkan juga IC dengan ground, input power 5V, dan juga output untuk LED. Input J dihubungkan pada kaki 14, Input clock dihubungkan pada kaki 1, Input K dihubungkan pada kaki 3, Voltase/VCC dihubungkan pada kaki 4, D / CLEAR bernilai 1 pada kaki ke 2 pada IC 7473.
-> Tabel Kebenaran

Kelemahan dari flip-flop SR adalah munculnya output yang tidak dapat didefinisikan ketika input S dan R tinggi untuk jenis NOR dan rendah untuk jenis AND. Untuk menanggulangi keadaan tersebut, maka dikembangkan menjadi flip-flop JK yang dibangun utnuk mengantisipasi keadaan terlarang pada SR flip-flop.
MASTER SLAVE JK FLIP FLOP
Sebuah master slave JK Flip Flop di bentuk dari dua buah SR Flip Flop, dimana operasi dari kedua SR Flip Flop tersebut dilakukan secara bergantian, dengan memberi input Clock yang berlawanan pada ke dua SR Flip Flop tersebut. Prinsip dasar dari Master Slave JK adalah: jika Clock diberi input “1”, gerbang AND 1 dan 2 akan aktif, SR Flip Flop ke 1 akan menerima data yang di masukkan melalui input Jdan K, semantara gerbang AND 3 dan 4 tidak aktif, sehingga SR Flip Flop ke 2 tidak ada respon. Sebaliknya jika Clock dari input 0, gerbang 3 dan 4 aktif, slave akan mengeluarkan output di Q dan Q’, sementara master tidak merespon input, karena gerbang AND 1 dan 2 tidak aktif.
skema perkabelan :
Rangkaian JK Flip-Flop:

Skema Pengkabelan :

Master Slave D Flip-Flop
Master Save D Flip-flop merupakan rangkaian flip-flop yang memiliki 2 latch D dan sebuah inverter. Latch yang satu bernama Master dan yang kedua bernama Slave. Master D hanya akan mendeskripsikan diktat yang outputnya hanya dapt diganti selama ujung negatif jam.
Rangkaian Master Slave D Flip-flop :

Skema Master Slave Flip – flop dan IC yang digunakan :
Skema pengkabelan menggunakan IC 7472
Skema pengkabelan menggunakan IC 7474
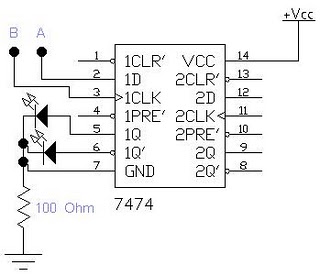
IC yang digunakan yaitu IC 7472 dan IC 7474
D FLIP-FLOP (Delay Flip-Flo)
D Flip-Flop memiliki 1 input yang disebut D (Data) serta 2 output yang disebut Q dan Q. Pada dasarnya D lip-flop diperoleh dari SR flip-flop yang salah satu inputnya didapat dengan mengkomplemenkan input yang lain yaitu menambahkan satu gerbang NOT pada masukan.
Prinsip kerja dari D Flip-flop adalah berapapun nilai yang diberikan pada input D akan dikeluarkan dengan nilai yang sama pada output Q. D Flip-Flop diaplikasikan pada rangkaian-rangkaian yang memerlukan penyimpanan data sementara sebelum diprosesberikutnya. Salah satu contoh IC D Flip-flop adalah 74LS75, yang mempunya input Asinkron.
Rangkaian D Flip-Flop:

Selain Flip-flop Set –Riset dan flip-flop J-K ada pula Flip-flop D. sesuai dengan namanya, input flip-flop ini adalah D. flip-flop ini dibangun dengan menggunakan flip-flop Set-Riset seperti gambar dibawah ini :

Dengan adanya gerbang NOT yang masuk ke R , maka setiap inputan yang diumpankan ke D akan memberikan keadaan yang berbeda pada inputan S dan R .
rangkaian D flip flop
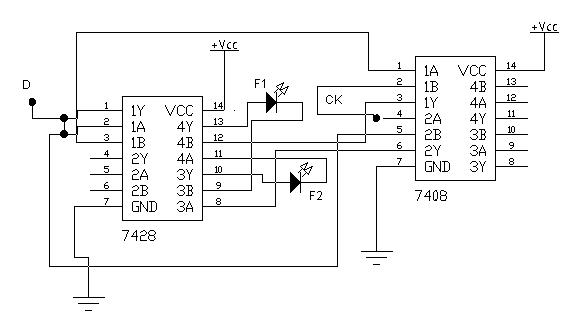
tabel kebenaran D flip flop

Selasa, 05 Maret 2013
Dot Matrix Moving Display
Pemirsa…..Postingan kali ini akan membahas tentang Tulisan Berjalan menggunakan Dot Matrix, atau lebih dikenal dengan dot matrix running text atau led moving sign, itu tuh yang biasa di spbu, di bank, terminal atau tulisan berjalan di papan iklan kalo malam hari biasanya…
Berawal dari iseng belajar Coding dipagi hari sebelum subuh, akhirnya kepikiran untuk membuat source code dot matrix.

Dot Matrix
Meskipun simple, saya harap tulisan ini bisa bermanfaat, khususnya bagi yang bener-bener ingin belajar dot matrix maupun bagi semua para pengunjung blog disini….

Dot Matrix Running Text
Design Program / Source code dan Design PCB ini sifatnya Gampang-Gampang Susah, saya sendiri tidak bisa mendesign sekali jadi dan harus melewati beberapa experiment/percobaan dan beberapa rintangan, alhamdulillah semua berhasil dilewati…yuk lihat beberapa gambar percobaan yg saya lakukan..
1st trial…menggunakan 2 buah dot matrix 8×8 & minimu system AT89S52

Percobaan Dot matrix pertama kali

ini sifatnya masih Trial…jadi banyak kabel buat jumper

Minimum system AT89S52
Kalo ini dot matrix 8×8 jumlahnya 5 pcs, sebenarnya bisa di tambah lagi jumlahnya, cukup dengan menamah dotmatrix dan ic shif register-nya

Dot matrix display
Oke..Rasah Kesuen…!!!! Chek This Out…..
Siapkan Dulu Bahan dan Perlengkapannya…..(kayak mo bikin roti aja ya..)
- PCB polos + pelarutnya (FeCl)
- AT89S51/AT89S52 (yg murah aja) atau sembarang Microcontroller yg kompatible
- Dot matrix 8×8 (pagi pemula, saya sarankan pake 8×8 aja)
- IC 74LS164 atau 74HC164 ( IC Shif register )
- Cristal 12 Mhz,Capasitor 30 pf dan pendukung Minimum system AT89Sxx
- IC Regulator 7805
- Transistor D31D atau TIP 3055 atau TIP 2955 (pilih salah satua aja)
- Source code dot matrix.hex
- Power supply atau adaftor
- dll
Recomended : Buat denga 1 buah dot matrix 8×8 dulu ya, kalo udh berhasil muncul karakter, bisa di tambah sesukamu….
- Pastikan dulu pin anoda dan cathoda dot matrix, karena beda produk beda konfigurasi pin-nya dan pasti gk dikasih pinoutnya sama yang jual, saya sarankan beli yang sama (biasanya 1 toko) untuk menentukan pin, biasanya harus cek satu persatu. dot matrix 8×8 ada 16 pin yang menentukan kolom 1 sampai kolom ke 8 dan baris 1 sampai baris ke 8.
- Gunakan multitester atau kalo gk ada pake batre 1,5-3 volt dan kabel.
- Klo udh ketemu,lihat gambar skema dan buat pcbnya. untuk membuat pcb dot matrix ini tidak semudah kita menggambar skemanya, hal ini dikarenakan jumlah pin pada dot matrix dan terhubung dengan jumlah pin yg terdapat pada IC mikrokontroler dan shif register.

PCB dot matrix display

PCB Minimum system
Senin, 26 November 2012
FUNGSI TIMER
FUNGSI TIMER
Pada keluarga MCS-51 terdapat dua buah timer/ counter 16 bit, yang dapat dikonfigurasikan sebagai timer atau counter, 8 bit, 13 bit atau 16 bit sesuai dengan mode yang dipilih. Gambar berikut merupakan contoh aplikasi Counter 16 bit dengan menggunakan mode 1

Percobaan 9.3. Aplikasi Timer 1, sebagai timer 16 bit dengan output LED
Pada percobaan ini, clock akan dibangkitkan dengan menggunakan fungsi timer 16 bit, dengan periode 1 detik, Ton = 0,5 detik dan Toff = 0,5 detik, dengan tampilan LED
Pada mode ini, dengan kristal 12MHz maka timer akan overflow setiap 65.536 udetik. Pada percobaan ini, untuk membangkitkan interupsi setiap 1000 udetik maka data yang harus diisikan pada register TL1 dan TH1 adalah sebagai berikut:
65536 - 10000 = 55536 d or D8F0h
Maka interupsi TF1 akan segera dibangkitkan setiap 1000 x 1 udetik = 0,01 detik
pada pemrograman ini, RO diimplementasikan sebagai counter software, Register R0 akan increment setiap Timer 1 overflow. Jika register R7 telah mendeteksi nilai 50 maka port P0.0 ( LED D0 ) akan nyala selama = 0,01 x 50 detik = 0,5 detik.
65536 - 10000 = 55536 d or D8F0h
Maka interupsi TF1 akan segera dibangkitkan setiap 1000 x 1 udetik = 0,01 detik
pada pemrograman ini, RO diimplementasikan sebagai counter software, Register R0 akan increment setiap Timer 1 overflow. Jika register R7 telah mendeteksi nilai 50 maka port P0.0 ( LED D0 ) akan nyala selama = 0,01 x 50 detik = 0,5 detik.
Lakukan beberapa langkah percobaan sebagai berikut:
1. Lepas kabel yang menghubungkan antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor LED_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog93a.asm)
1. Lepas kabel yang menghubungkan antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor LED_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog93a.asm)
            Org 0h
Start: Setb P0.0 ;P0.0 = 1
           call Delay ;call delay time
           Clr P0.0 ;P0.0 = 0
           call delay ;call delay time
           Sjmp Start ;Looping Forever
           ;
Delay: Mov R0,#0 ;R0 = 0
           Mov TMOD,#00010000b ;Mode 1, Fungsi =Timer 1 16 bit
Load: Mov TH1, #0D8h ;TH1 = D8h
           Mov TL1, #0F0h ; TL1 = F0h
           Setb TR1 ; TR1 = 1, Start Running
           OFlow: JNB TF1, OFlow ; jump to OFlow if TF1 =0
           Clr TR1 ; TR1 = 0
           Clr TF1 : TF1 = 0
           Inc R0 ; R0 = R0+1
           CJNE R0,#50,Load
           Ret
           ;
           End
7. Simpanlah program yang anda ketik dan beri nama : prog93a.asm
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada nyala LED
11. Lakukan modifikasi pada program tersebut untuk membangkitkan frekuensi 10 Hz, 100 Hz, dan 500 Hz dan lakukan pengamatan pada layar osciloscope
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada nyala LED
11. Lakukan modifikasi pada program tersebut untuk membangkitkan frekuensi 10 Hz, 100 Hz, dan 500 Hz dan lakukan pengamatan pada layar osciloscope
Minggu, 25 November 2012
Aplikasi Timer
Percobaan 9.2. Aplikasi Timer 0, Mode 3 sebagai counter 8 bit dengan output 7 Segmen
Pada percobaan ini, pulsa diambil melalui clock generator yang dibangkitkan oleh IC 555 yang mempunyai frekuensi 1 Hz, hasil cacahan biner pada register counter akan ditampilkan pada 7 Segmen.
Lakukan beberapa langkah percobaan sebagai berikut:
1. Hubungkan 1 buah kabel antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor 7Segmen_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog92a.asm)
Lakukan beberapa langkah percobaan sebagai berikut:
1. Hubungkan 1 buah kabel antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor 7Segmen_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog92a.asm)

ratusan   equ 30h
puluhan equ 31h
satuan    equ 32h
         Org 0h
       Mov TMOD,#00000111b  ; mode 3 counter 8 bit timer 0
       Setb TR0                  ; TR1 = 0, start counting
Get:  Mov A, TL0               ; A = TL0
       Call Bin2Dec          ; panggil subroutine biner ke desimal
       Call Display7Segmen; panggil subroutine display 7 segmen
       Sjmp Get                  ;Looping Forever
;
Bin2Dec:
        mov b,#100d
        div ab
        mov ratusan,a
        mov a,b
        mov b,#10d
        div ab
        mov puluhan,a
        mov satuan,b
        ret
;
Display7Segmen:
         clr P3.5
        clr P3.6
        clr P3.7
      mov A, ratusan
        mov DPTR,#Data7segmen
        movc A,@A+DPTR
        mov P0,A
         call delay
;
        setb P3.5
        clr P3.6
        clr P3.7
      mov A, puluhan
        mov DPTR,#Data7segmen
        movc A,@A+DPTR
        mov P0,A
        call delay
;
        clr P3.5         ;
        setb P3.6
        clr P3.7
        mov A, satuan
        mov DPTR,#Data7segmen
        movc A,@A+DPTR
        mov P0,A
        call delay
      ret
;
delay:  mov R0,#0
delay1:mov R2,#0fh
        djnz R2,$
        djnz R0,delay1
        ret
;
Data7segmen:
       db  11000000b,11111001b,10100100b,10110000b,10011001b
       db  10010010b,10000010b,11111000b,10000000b,10010000b
;
end
7. Simpanlah program yang anda ketik dan beri nama : prog92a.asm
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada display 7 segmen ? dan lengkapi tabel berikut.
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada display 7 segmen ? dan lengkapi tabel berikut.
Clock ke | Display 7 Segmen |
1 | ? |
2 | ? |
3 | ? |
4 | ? |
5 | ? |
: | : |
20 | ? |
Sabtu, 24 November 2012
FUNGSI COUNTER

Percobaan 9.1. Aplikasi Mode 3 sebagai counter 8 bit dengan output LED
Read More >>
Read more ...
Pada keluarga MCS-51 terdapat dua buah timer/ counter 16 bit, yang dapat dikonfigurasikan sebagai timer atau counter, 8 bit, 13 bit atau 16 bit sesuai dengan mode yang dipilih. Gambar berikut merupakan contoh aplikasi Counter 8 bit dengan menggunakan mode 3
Percobaan 9.1. Aplikasi Mode 3 sebagai counter 8 bit dengan output LED
Pada percobaan ini, pulsa diambil melalui clock generator yang dibangkitkan oleh IC 555 yang mempunyai frekuensi 1 Hz, hasil cacahan biner pada register counter akan ditampilkan pada LED.
Lakukan beberapa langkah percobaan sebagai berikut:
1. Hubungkan 1 buah kabel antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor LED_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog91a.asm)
1. Hubungkan 1 buah kabel antara P3.5 dengan output clock IC 555
2. Hubungkan jumper konektor LED_EN
3. Hubungkan modul Microcontroller Trainer dengan power supply +5V
4. Hubungkan modul Microcontroller Trainer dengan rangkaian programmer
5. Buka Program M-IDE Studio for MCS-51, sebagai editor dan compiler program
6. Ketik program berikut ini: (download file prog91a.asm)
            org 0h
Start: Mov TMOD,#00000111b        ; mode 3 counter 8 bit timer 0
           Setb TR0    ; TR1 = 0, start counting
Get:   Mov A, TL0   ; A = TL0
           CPL A        ; A = NOT A
           Mov P0, A    ; P0 = A
           Sjmp Get    ; Looping Forever
           End
7. Simpanlah program yang anda ketik dan beri nama : prog91a.asm
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada LED ? dan lengkapi tabel berikut.
8. Pada program MIDE tersebut pilih Build /F9 atau untuk melakukan kompilasi program dari *.asm ke *.hex.
9. Lakukan pemrograman mikrokontroller dengan menggunakan Program ISP Software ( Lihat Petunjuk Penggunaan)
10. Lakukan pengamatan pada LED ? dan lengkapi tabel berikut.
INPUT Clock | DISPLAY LED | |||||||
D1 | D2 | D3 | D4 | D5 | D6 | D7 | D8 | |
1 | ||||||||
2 | ||||||||
3 | ||||||||
4 | ||||||||
: | ||||||||
20 | ||||||||
Jumat, 23 November 2012
Mode 0 port serial
UART merupakan standard yang dipakai untuk komunikasi data seri dengan komputer, komunikasi data seri dengan modem dan lain sebagainya.
Komunikasi data seri secara sinkron seperti mode 0, merupakan komunikasi data seri yang banyak dipakai untuk menghubungkan IC-IC digital dalam sebuah sistem, misalnya pada IC Serial EEPROM, cara ini belakangan menjadi makin populer karena rangkaiannya sederhana dan tidak makan tempat.
Dalam dunia digital, dikenal 3 macam teknik transmisi data seri secara sinkron untuk keperluan di atas, yang paling terkenal adalah teknik ciptaan Philips yang dinamakan sebagai I2C (Inter IC Communication), Motorola mengenalkan teknik yang dinamakan sebagai SPI (Serial Peripheral Interface) dan National Semiconductor menciptakan MicroWire.
Transmisi data seri yang dipakai pada mode 0, tidak sepadan dengan 3 teknik yang disebut di atas, tapi dengan perancangan yang cermat mode 0 ini bisa dihubungkan ke SPI, sehingga bisa dipakai untuk menghubungkan MCS51 dengan mikrokontroler Motorola MC68HC11.
Sinyal data seri sinkron yang ada pada kaki P3.0 dan P3.1, sesungguhnya murni merupakan sinyal yang biasa dipakai untuk mengendalikan shift-register, dengan demikian dengan menghubungkan shift register ke port seri, bisa menambah port input maupun port output dengan mudah.
Komunikasi data seri secara sinkron seperti mode 0, merupakan komunikasi data seri yang banyak dipakai untuk menghubungkan IC-IC digital dalam sebuah sistem, misalnya pada IC Serial EEPROM, cara ini belakangan menjadi makin populer karena rangkaiannya sederhana dan tidak makan tempat.
Dalam dunia digital, dikenal 3 macam teknik transmisi data seri secara sinkron untuk keperluan di atas, yang paling terkenal adalah teknik ciptaan Philips yang dinamakan sebagai I2C (Inter IC Communication), Motorola mengenalkan teknik yang dinamakan sebagai SPI (Serial Peripheral Interface) dan National Semiconductor menciptakan MicroWire.
Transmisi data seri yang dipakai pada mode 0, tidak sepadan dengan 3 teknik yang disebut di atas, tapi dengan perancangan yang cermat mode 0 ini bisa dihubungkan ke SPI, sehingga bisa dipakai untuk menghubungkan MCS51 dengan mikrokontroler Motorola MC68HC11.
Sinyal data seri sinkron yang ada pada kaki P3.0 dan P3.1, sesungguhnya murni merupakan sinyal yang biasa dipakai untuk mengendalikan shift-register, dengan demikian dengan menghubungkan shift register ke port seri, bisa menambah port input maupun port output dengan mudah.
Baud Rate
Baud rate pada mode 0 adalah tertentu: pada mode 0, Baud Rate = 1/12 x Frekuensi Osilator. Baud rate pada mode 2 bergantung pada nilai bit SMOD pada SFR PCON. Jika SMOD = 0, baud rate adalah 1/64 frekuensi osilator. Jika SMOD=1, baud rate adalah 1/32 frekuensi osilator. Penentuan baud rate mode 2 adalah sebagai berikut:
Baud rate pada mode 0 adalah tertentu: pada mode 0, Baud Rate = 1/12 x Frekuensi Osilator. Baud rate pada mode 2 bergantung pada nilai bit SMOD pada SFR PCON. Jika SMOD = 0, baud rate adalah 1/64 frekuensi osilator. Jika SMOD=1, baud rate adalah 1/32 frekuensi osilator. Penentuan baud rate mode 2 adalah sebagai berikut:

Sedangkan baud rate pada mode 1 dan 3 ditentukan oleh nilai laju overflow dari Timer 1.
Menggunakan Timer 1 untuk membangkitkan Baud Rate
Ketika timer 1 digunakan untuk membangkitkan clock baud rate, baud rate pada mode 1 dan 3 adalah ditentukan oleh laju overflow timer 1 dan nilai dari SMOD. Penentuan baud rate untuk mode 1 dan 3 adalah sebagai berikut:
Ketika timer 1 digunakan untuk membangkitkan clock baud rate, baud rate pada mode 1 dan 3 adalah ditentukan oleh laju overflow timer 1 dan nilai dari SMOD. Penentuan baud rate untuk mode 1 dan 3 adalah sebagai berikut:

Interupsi timer 1 harus disable pada aplikasi ini. Pada kebanyakan aplikasi, timer ini dioperasikan sebagai timer, dengan mode auto reload mode 2. Pada kasus ini baud rate diberikan dengan rumus sebagai berikut:
Kamis, 22 November 2012
Port Serial
Umumnya orang selalu menganggap port seri pada MCS51 adalah UART yang bekerja secara asinkron, jarang yang menyadari port seri tersebut bisa pula bekerja secara sinkron, pada hal sebagai port seri yang bekerja secara sinkron merupakan sarana yang baik sekali untuk menambah input/output bagi mikrokontroler.

Gambar 1.17. Komunikasi serial dengan komputer
Dikenal 2 macam cara transmisi data secara seri. Kedua cara tersebut dibedakan oleh sinyal denyut (clock) yang dipakai untuk men-‘dorong’ data seri, kalau clock dikirim bersama dengan data seri, cara tersebut dikatakan sebagai transmisi data seri secara sinkron. Sedangkan dalam transmisi data seri secara asinkron, clock tidak dikirim bersama data seri, rangkaian penerima data harus membangkitkan sendiri clock pendorong data seri.
Port seri MCS51 bisa dipakai dalam 4 mode kerja yang berbeda. Dari 4 mode tersebut, 1 mode diantaranya bekerja secara sinkron dan 3 lainnya bekerja secara asinkron. Secara ringkas ke-empat mode kerja tersebut bisa dibedakan sebagai berikut:
Port seri MCS51 bisa dipakai dalam 4 mode kerja yang berbeda. Dari 4 mode tersebut, 1 mode diantaranya bekerja secara sinkron dan 3 lainnya bekerja secara asinkron. Secara ringkas ke-empat mode kerja tersebut bisa dibedakan sebagai berikut:
Mode 0
Mode ini bekerja secara sinkron, data seri dikirim dan diterima melalui kaki P3.0 (RxD), dan kaki P3.1 (TxD) dipakai untuk menyalurkan clock pendorong data seri yang dibangkitkan MCS51.
Data dikirim/diterima 8 bit sekali gus, dimulai dari bit yang bobotnya paling kecil (bit 0) dan diakhiri dengan bit yang bobotnya paling besar (bit 7). Kecepatan pengiriman data (baud rate) adalah 1/12 frekuensi osilator kristal.
Mode ini bekerja secara sinkron, data seri dikirim dan diterima melalui kaki P3.0 (RxD), dan kaki P3.1 (TxD) dipakai untuk menyalurkan clock pendorong data seri yang dibangkitkan MCS51.
Data dikirim/diterima 8 bit sekali gus, dimulai dari bit yang bobotnya paling kecil (bit 0) dan diakhiri dengan bit yang bobotnya paling besar (bit 7). Kecepatan pengiriman data (baud rate) adalah 1/12 frekuensi osilator kristal.
Mode 1
Mode ini dan mode-mode berikutnya bekerja secara asinkron, data dikirim melalui kaki P3.1 (TxD) dan diterima melalui kaki P3.0 (RxD).
Pada Mode 1 data dikirim/diterima 10 bit sekali gus, diawali dengan 1 bit start, disusul dengan 8 bit data yang dimulai dari bit yang bobotnya paling kecil (bit 0), diakhiri dengan 1 bit stop. Pada MCS51 yang berfungsi sebagai penerima bit stop ditampung pada RB8 dalam register SCON. Kecepatan pengiriman data (baud rate) bisa diatur sesuai dengan keperluan.
Mode inilah yang umum dikenal sebagai UART (Universal Asynchronous Receiver/Transmitter).
Mode 2
Data dikirim/diterima 11 bit sekali gus, diawali dengan 1 bit start, disusul 8 bit data yang dimulai dari bit yang bobotnya paling kecil (bit 0), kemudian bit ke 9 yang bisa diatur lebih lanjut, diakhiri dengan 1 bit stop.
Pada MCS51 yang berfungsi sebagai pengirim, bit 9 tersebut berasal dari bit TB8 dalam register SCON. Pada MCS52 yang berfungsi sebagai penerima, bit 9 ditampung pada bit RB8 dalam register SCON, sedangkan bit stop diabaikan tidak ditampung. Kecepatan pengiriman data (baud rate) bisa dipilih antara 1/32 atau 1/64 frekuensi osilator kristal.
Mode 3 Mode ini sama dengan Mode 2, hanya saja kecepatan pengiriman data (baud rate) bisa diatur sesuai dengan keperluan, seperti halnya Mode 1.
Mode ini dan mode-mode berikutnya bekerja secara asinkron, data dikirim melalui kaki P3.1 (TxD) dan diterima melalui kaki P3.0 (RxD).
Pada Mode 1 data dikirim/diterima 10 bit sekali gus, diawali dengan 1 bit start, disusul dengan 8 bit data yang dimulai dari bit yang bobotnya paling kecil (bit 0), diakhiri dengan 1 bit stop. Pada MCS51 yang berfungsi sebagai penerima bit stop ditampung pada RB8 dalam register SCON. Kecepatan pengiriman data (baud rate) bisa diatur sesuai dengan keperluan.
Mode inilah yang umum dikenal sebagai UART (Universal Asynchronous Receiver/Transmitter).
Mode 2
Data dikirim/diterima 11 bit sekali gus, diawali dengan 1 bit start, disusul 8 bit data yang dimulai dari bit yang bobotnya paling kecil (bit 0), kemudian bit ke 9 yang bisa diatur lebih lanjut, diakhiri dengan 1 bit stop.
Pada MCS51 yang berfungsi sebagai pengirim, bit 9 tersebut berasal dari bit TB8 dalam register SCON. Pada MCS52 yang berfungsi sebagai penerima, bit 9 ditampung pada bit RB8 dalam register SCON, sedangkan bit stop diabaikan tidak ditampung. Kecepatan pengiriman data (baud rate) bisa dipilih antara 1/32 atau 1/64 frekuensi osilator kristal.
Mode 3 Mode ini sama dengan Mode 2, hanya saja kecepatan pengiriman data (baud rate) bisa diatur sesuai dengan keperluan, seperti halnya Mode 1.
Pada mode asinkron (Mode 1, Mode 2 dan Mode 3), port seri MCS51 bekerja secara full duplex, artinya pada saat yang sama port seri ini bisa mengirim data sekali gus menerima data.
Register SBUF merupakan register penghubung port seri. Dalam ke-empat mode di atas, semua instruksi yang mengakibatkan perubahan isi SBUF akan mengakibatkan port seri mengirimkan data keluar dari MCS51. Agar port seri bisa menerima data, bit REN dalam register SCON harus bernilai ‘1’. Pada mode 0, proses penerimaan data dimulai dengan instruksi CLR RI, sedangkan dalam mode lainnya proses penerimaan data diawali oleh bit start yang bernilai ‘0’. Data yang diterima port seri dari luar MCS51, diambil dengan instruksi MOV A,SBUF.
Mengambil data dari SBUF dan menyimpan data ke SBUF sesungguhnya bekerja pada dua register yang berlainan, meskipun nama registernya sama-sama SBUF.
Register SBUF merupakan register penghubung port seri. Dalam ke-empat mode di atas, semua instruksi yang mengakibatkan perubahan isi SBUF akan mengakibatkan port seri mengirimkan data keluar dari MCS51. Agar port seri bisa menerima data, bit REN dalam register SCON harus bernilai ‘1’. Pada mode 0, proses penerimaan data dimulai dengan instruksi CLR RI, sedangkan dalam mode lainnya proses penerimaan data diawali oleh bit start yang bernilai ‘0’. Data yang diterima port seri dari luar MCS51, diambil dengan instruksi MOV A,SBUF.
Mengambil data dari SBUF dan menyimpan data ke SBUF sesungguhnya bekerja pada dua register yang berlainan, meskipun nama registernya sama-sama SBUF.
1.6.1 Register-register Port Seri MCS51
MCS51 dilengkapi dengan 2 register dan beberapa bit tambahan untuk keperluan pemakai port seri.
MCS51 dilengkapi dengan 2 register dan beberapa bit tambahan untuk keperluan pemakai port seri.

SBUF merupakan SFR (Special Function Register) yang terletak pada memori-data internal dengan nomor $99. SBUF mempunyai kegunaan ganda, data yang disimpan pada SBUF akan dikirim keluar MCS51 lewat port seri, sedangkan data dari luar MCS51 yang diterima port seri diambil dari SBUF pula. Jadi meskipun hanya menempati satu nomor memori-data internal (nomor $99), sesungguhnya SBUF terdiri dari 2 register yang berbeda.

SCON merupakan SFR (Special Function Register) yang terletak pada memori-data internal dengan nomor $98, merupakan register utama untuk mengatur kerja port seri MCS51. Setelah reset semua bit dalam SCON bernilai ‘0’.
1. Bit SM0 dan bit SM1 (bit 7 dan bit 6 pada register SMOD) dipakai untuk menentukan mode kerja port seri. Setelah reset kedua bit ini bernilai ‘0’
2. Bit REN (bit 4) dipakai untuk mengaktipkan kemampuan port seri menerima data. Pada mode 0 kaki RxD (kaki P3.0) dipakai untuk mengirim data seri (REN=’0’) dan juga untuk menerima data seri (REN=’1’). Sifat ini terbawa pula pada saat port seri bekerja pada mode 1, 2 dan 3, meskipun pada mode-mode tersebut kaki RxD hanya dipakai untuk mengirim data, agar kaki RxD bisa dipakai untuk menerima data terlebih dulu harus dibuat REN=’1’. Setelah reset bit REN bernilai ‘0’.
3. Pada mode kerja 2 dan mode kerja 3, port seri bekerja dengan 9 bit data, SBUF yang kapasitasnya 8 bit tidak cukup untuk keperluan ini. Bit ke-sembilan yang akan dikirim terlebih dulu diletakkan di TB8 (bit 3), sedangkan bit RB8 (bit 2) merupakan bit yang dipakai untuk menampung bit ke-sembilan yang diterima port seri.
4. Pada mode kerja 1, RB8 dipakai untuk menampung bit stop yang diterima, dengan demikian apa bila RB8 bernilai ‘1’ maka data diterima dengan benar, sebaliknya apa bila RB8=’0’ berarti terjadi kesalahan kerangka (framing error).
Kalau bit SM2 (bit 5) bernilai ‘1’, jika terjadi kesalahan kerangka, RI tidak akan menjadi ‘1’ meskipun SBUF sudah berisi data dari port seri.
Bit ke 9 ini bisa dipakai sebagai bit pariti, hanya saja bit pariti yang dikirim harus ditentukan sendiri dengan program dan diletakkan pada TB8, dan bit pariti yang diterima pada RB8 dipakai untuk menentukan integritas data secara program pula. Tidak seperti dalam UART standard, semuanya itu dikerjakan oleh perangkat keras dalam IC UART.
5. Bit TI (bit 1) merupakan petanda yang setara dengan petanda TDRE (Transmitter Data Register Empty) yang umum dijumpai pada UART standard. Setelah port seri selesai mengirim data yang disimpan ke-dalam SBUF, bit TI akan bernilai ‘1’ dengan sendirinya, bit ini harus di-nol-kan dengan program agar bisa dipakai untuk memantau keadaan SBUF dalam pengiriman data berikutnya.
Sub-rutin SerialOut berikut dipakai untuk mengirim data seri, bisa dipakai untuk semua mode port seri. Baris 02 menunggu TI menjadi ‘1’, dimaksud untuk memastikan pengiriman data sebelumnya sudah selesai. Data yang akan dikirim sebelumnya sudah disimpan di A, pada baris 03 data tersebut dikirim melalui port seri dengan cara meletakannya di SBUF. Agar TI bisa dipakai untuk memantau keadaan SBUF pada pengiriman data berikutnya, pada baris 04 TI di-nol-kan.
1. Bit SM0 dan bit SM1 (bit 7 dan bit 6 pada register SMOD) dipakai untuk menentukan mode kerja port seri. Setelah reset kedua bit ini bernilai ‘0’
2. Bit REN (bit 4) dipakai untuk mengaktipkan kemampuan port seri menerima data. Pada mode 0 kaki RxD (kaki P3.0) dipakai untuk mengirim data seri (REN=’0’) dan juga untuk menerima data seri (REN=’1’). Sifat ini terbawa pula pada saat port seri bekerja pada mode 1, 2 dan 3, meskipun pada mode-mode tersebut kaki RxD hanya dipakai untuk mengirim data, agar kaki RxD bisa dipakai untuk menerima data terlebih dulu harus dibuat REN=’1’. Setelah reset bit REN bernilai ‘0’.
3. Pada mode kerja 2 dan mode kerja 3, port seri bekerja dengan 9 bit data, SBUF yang kapasitasnya 8 bit tidak cukup untuk keperluan ini. Bit ke-sembilan yang akan dikirim terlebih dulu diletakkan di TB8 (bit 3), sedangkan bit RB8 (bit 2) merupakan bit yang dipakai untuk menampung bit ke-sembilan yang diterima port seri.
4. Pada mode kerja 1, RB8 dipakai untuk menampung bit stop yang diterima, dengan demikian apa bila RB8 bernilai ‘1’ maka data diterima dengan benar, sebaliknya apa bila RB8=’0’ berarti terjadi kesalahan kerangka (framing error).
Kalau bit SM2 (bit 5) bernilai ‘1’, jika terjadi kesalahan kerangka, RI tidak akan menjadi ‘1’ meskipun SBUF sudah berisi data dari port seri.
Bit ke 9 ini bisa dipakai sebagai bit pariti, hanya saja bit pariti yang dikirim harus ditentukan sendiri dengan program dan diletakkan pada TB8, dan bit pariti yang diterima pada RB8 dipakai untuk menentukan integritas data secara program pula. Tidak seperti dalam UART standard, semuanya itu dikerjakan oleh perangkat keras dalam IC UART.
5. Bit TI (bit 1) merupakan petanda yang setara dengan petanda TDRE (Transmitter Data Register Empty) yang umum dijumpai pada UART standard. Setelah port seri selesai mengirim data yang disimpan ke-dalam SBUF, bit TI akan bernilai ‘1’ dengan sendirinya, bit ini harus di-nol-kan dengan program agar bisa dipakai untuk memantau keadaan SBUF dalam pengiriman data berikutnya.
Sub-rutin SerialOut berikut dipakai untuk mengirim data seri, bisa dipakai untuk semua mode port seri. Baris 02 menunggu TI menjadi ‘1’, dimaksud untuk memastikan pengiriman data sebelumnya sudah selesai. Data yang akan dikirim sebelumnya sudah disimpan di A, pada baris 03 data tersebut dikirim melalui port seri dengan cara meletakannya di SBUF. Agar TI bisa dipakai untuk memantau keadaan SBUF pada pengiriman data berikutnya, pada baris 04 TI di-nol-kan.
01: SerialOut:
02: JNB TI,$ ; tunggu data sebelumnya selesai dikirim
03: MOV SBUF,A ; kirim data baru
04: CLR TI ; petanda ada pengiriman baru
05: RET
02: JNB TI,$ ; tunggu data sebelumnya selesai dikirim
03: MOV SBUF,A ; kirim data baru
04: CLR TI ; petanda ada pengiriman baru
05: RET
6. Bit RI (bit 0) merupakan petanda yang setara dengan petanda RDRF (Receiver Data Register Full) yang umum dijumpai pada UART standard. Setelah SBUF menerima data dari port seri, bit RI akan bernilai ‘1’ dengan sendirinya, bit ini harus di-nol-kan dengan program agar bisa dipakai untuk memantau keadaan SBUF dalam penerimaan data berikutnya.
Sub-rutin SerialIn berikut dipakai untuk menerima data seri, bisa dipakai untuk semua mode port seri. Baris 02 menunggu RI menjadi ‘1’, dimaksud untuk memastikan sudah ada data baru yang diterima pada SBUF. Pada baris 03 data pada SBUF diambil ke A. Agar RI bisa dipakai untuk memantau keadaan SBUF pada pengiriman data berikutnya, pada baris 04 RI di-nol-kan.
Sub-rutin SerialIn berikut dipakai untuk menerima data seri, bisa dipakai untuk semua mode port seri. Baris 02 menunggu RI menjadi ‘1’, dimaksud untuk memastikan sudah ada data baru yang diterima pada SBUF. Pada baris 03 data pada SBUF diambil ke A. Agar RI bisa dipakai untuk memantau keadaan SBUF pada pengiriman data berikutnya, pada baris 04 RI di-nol-kan.
01: SerialIn:
02: JNB RI,$ ; tunggu SBUF berisi data baru
03: MOV A,SBUF ; ambil data
04: CLR RI ; pentanda data sudah diambil
05: RET
02: JNB RI,$ ; tunggu SBUF berisi data baru
03: MOV A,SBUF ; ambil data
04: CLR RI ; pentanda data sudah diambil
05: RET

Senin, 19 November 2012
Menampilkan nilai RGB suatu object dengan sensor warna

modul sensor warna tcs230
kalibrasi dilakukan dengan cara mengganti mode filter. yang pertama filter diset mode merah kemudian frekuensinya dicatat dan perlakuan ini berlaku juga untuk filter hijau dan filter biru. nilai frekuensi yang diperoleh diasumsikan sebagai nilai maksimum atau 255 untuk R ,G dan B. frekuensi maksimum tersebut kemudian dibagi dengan 255 untuk mendapatkan resolusi 8 bit tiap warna. pada project ini, mode filter berganti terus-menerus secara otomatis dengan urutan R-G-B. untuk mengetahui setting dari filter silakan merujuk ke datasheet.
input yang saya gunakan adalah PORTB.1. tetapi anda bisa menggantinya sesuai dengan keinginan anda sendiri. secara berurutan S0,S1,S2,S3 dimasukkan pada PORTA.3 – PORTA.6 dari mikrokontroller. PORTA.7 untuk tegangan LED di sensor. data RGB tersebut akan ditampilkan pada LCD 16×2. sourcecode ditulis dalam bahasa C dengan kompiler CodeVisionAVR.
Berikut adalah potongan sourcecode yang bisa digunakan :
001 | /***************************************************** |
002 | This program was produced by the |
003 | CodeWizardAVR V1.25.3 Professional |
004 | Automatic Program Generator |
005 | © Copyright 1998-2007 Pavel Haiduc, HP InfoTech s.r.l. |
007 |
008 | Project : |
009 | Version : |
010 | Date : 5/15/2009 |
011 | Author : GreenBlack |
012 | Company : LakoV |
013 | Comments: |
014 |
015 | Chip type : ATmega8535 |
016 | Program type : Application |
017 | Clock frequency : 11.059200 MHz |
018 | Memory model : Small |
019 | External SRAM size : 0 |
020 | Data Stack size : 128 |
021 |
022 | *****************************************************/ |
023 |
024 | #include <mega8535.h> |
025 | #include <stdio.h> |
026 | #include <delay.h> |
027 | #define redref (27795/255) |
028 | #define greenref (33066.7/255) |
029 | #define blueref (34720/255) |
030 |
031 | // Alphanumeric LCD Module functions |
032 | #asm |
033 | .equ __lcd_port=0x15 ;PORTC |
034 | #endasm |
035 | #include <lcd.h> |
036 |
037 | // Declare your global variables here |
038 |
039 | void main(void) |
040 | { |
041 | // Declare your local variables here |
042 |
043 | // Input/Output Ports initialization |
044 | // Port A initialization |
045 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
046 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
047 | PORTA=0x00; |
048 | DDRA=0xFF; |
049 |
050 | // Port B initialization |
051 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
052 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
053 | PORTB=0x02; |
054 | DDRB=0x00; |
055 |
056 | // Port C initialization |
057 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
058 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
059 | PORTC=0x00; |
060 | DDRC=0x00; |
061 |
062 | // Port D initialization |
063 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
064 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
065 | PORTD=0x00; |
066 | DDRD=0x00; |
067 |
068 | // Timer/Counter 0 initialization |
069 | // Clock source: System Clock |
070 | // Clock value: Timer 0 Stopped |
071 | // Mode: Normal top=FFh |
072 | // OC0 output: Disconnected |
073 | TCCR0=0x00; |
074 | TCNT0=0x00; |
075 | OCR0=0x00; |
076 |
077 | // Timer/Counter 1 initialization |
078 | // Clock source: System Clock |
079 | // Clock value: Timer 1 Stopped |
080 | // Mode: Normal top=FFFFh |
081 | // OC1A output: Discon. |
082 | // OC1B output: Discon. |
083 | // Noise Canceler: Off |
084 | // Input Capture on Falling Edge |
085 | // Timer 1 Overflow Interrupt: Off |
086 | // Input Capture Interrupt: Off |
087 | // Compare A Match Interrupt: Off |
088 | // Compare B Match Interrupt: Off |
089 | TCCR1A=0x00; |
090 | TCCR1B=0x00; |
091 | TCNT1H=0x00; |
092 | TCNT1L=0x00; |
093 | ICR1H=0x00; |
094 | ICR1L=0x00; |
095 | OCR1AH=0x00; |
096 | OCR1AL=0x00; |
097 | OCR1BH=0x00; |
098 | OCR1BL=0x00; |
099 |
100 | // Timer/Counter 2 initialization |
101 | // Clock source: System Clock |
102 | // Clock value: Timer 2 Stopped |
103 | // Mode: Normal top=FFh |
104 | // OC2 output: Disconnected |
105 | ASSR=0x00; |
106 | TCCR2=0x00; |
107 | TCNT2=0x00; |
108 | OCR2=0x00; |
109 |
110 | // External Interrupt(s) initialization |
111 | // INT0: Off |
112 | // INT1: Off |
113 | // INT2: Off |
114 | MCUCR=0x00; |
115 | MCUCSR=0x00; |
116 |
117 | // USART initialization |
118 | // Communication Parameters: 8 Data, 1 Stop, No Parity |
119 | // USART Receiver: On |
120 | // USART Transmitter: On |
121 | // USART Mode: Asynchronous |
122 | // USART Baud rate: 9600 |
123 | UCSRA=0x00; |
124 | UCSRB=0x18; |
125 | UCSRC=0x86; |
126 | UBRRH=0x00; |
127 | UBRRL=0x23; |
128 |
129 | // Timer(s)/Counter(s) Interrupt(s) initialization |
130 | TIMSK=0x00; |
131 |
132 | // Analog Comparator initialization |
133 | // Analog Comparator: Off |
134 | // Analog Comparator Input Capture by Timer/Counter 1: Off |
135 | ACSR=0x80; |
136 | SFIOR=0x00; |
137 |
138 | // LCD module initialization |
139 | lcd_init(16); |
140 |
141 | count=0; |
142 | PORTA=0b10011000; |
143 |
144 | while (1) |
145 | { |
146 | // Place your code here |
147 | red_filter(); |
148 | delay_ms(50); |
149 | green_filter(); |
150 | delay_ms(50); |
151 | blue_filter(); |
152 | delay_ms(50); |
153 | lcd_gotoxy(0,0); |
154 | lcd_clear(); |
155 | sprintf(lcd_buffer,"R:%d G:%d B:%d",red,green,blue); |
156 | lcd_puts(lcd_buffer); |
157 | a=0; b=0; c=0; |
158 | }; |
159 | } |
Minggu, 18 November 2012
Sensor suhu DS1621 dengan AVR ATMega8535

sensor DS1621
berikut ini adalah potongan sourcecode dari project sensor suhu ds1621 :
untuk full source code harus melakukan donasi ya bro,,email aja ke >>> songolikur@gmail.com
001 | /***************************************************** |
002 | This program was produced by the |
003 | CodeWizardAVR V1.25.3 Professional |
004 | Automatic Program Generator |
005 | © Copyright 1998-2007 Pavel Haiduc, HP InfoTech s.r.l. |
007 |
008 | Project : |
009 | Version : |
010 | Date : 5/8/2009 |
011 | Author : GreenBlack |
012 | Company : LakoV |
013 | Comments: |
014 |
015 | Chip type : ATmega8535 |
016 | Program type : Application |
017 | Clock frequency : 11.059200 MHz |
018 | Memory model : Small |
019 | External SRAM size : 0 |
020 | Data Stack size : 128 |
021 | *****************************************************/ |
022 |
023 | #include <mega8535.h> |
024 | #include <delay.h> |
025 | #include <stdio.h> |
026 | #include <math.h> |
027 |
028 | #asm |
029 | .equ __lcd_port=0x15 ;PORTC |
030 | #endasm |
031 |
032 | // Declare your global variables here |
033 | unsigned char lcd_buffer[33]; |
034 |
035 | void main(void) |
036 | { |
037 | // Declare your local variables here |
038 | int suhu,t0; |
039 |
040 | // Input/Output Ports initialization |
041 | // Port A initialization |
042 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
043 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
044 | PORTA=0x00; |
045 | DDRA=0x00; |
046 |
047 | // Port B initialization |
048 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
049 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
050 | PORTB=0x00; |
051 | DDRB=0x00; |
052 |
053 | // Port C initialization |
054 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
055 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
056 | PORTC=0x00; |
057 | DDRC=0x00; |
058 |
059 | // Port D initialization |
060 | // Func7=In Func6=In Func5=In Func4=In Func3=In Func2=In Func1=In Func0=In |
061 | // State7=T State6=T State5=T State4=T State3=T State2=T State1=T State0=T |
062 | PORTD=0x00; |
063 | DDRD=0x00; |
064 |
065 | // Timer/Counter 0 initialization |
066 | // Clock source: System Clock |
067 | // Clock value: Timer 0 Stopped |
068 | // Mode: Normal top=FFh |
069 | // OC0 output: Disconnected |
070 | TCCR0=0x00; |
071 | TCNT0=0x00; |
072 | OCR0=0x00; |
073 |
074 | // Timer/Counter 1 initialization |
075 | // Clock source: System Clock |
076 | // Clock value: Timer 1 Stopped |
077 | // Mode: Normal top=FFFFh |
078 | // OC1A output: Discon. |
079 | // OC1B output: Discon. |
080 | // Noise Canceler: Off |
081 | // Input Capture on Falling Edge |
082 | // Timer 1 Overflow Interrupt: Off |
083 | // Input Capture Interrupt: Off |
084 | // Compare A Match Interrupt: Off |
085 | // Compare B Match Interrupt: Off |
086 | TCCR1A=0x00; |
087 | TCCR1B=0x00; |
088 | TCNT1H=0x00; |
089 | TCNT1L=0x00; |
090 | ICR1H=0x00; |
091 | ICR1L=0x00; |
092 | OCR1AH=0x00; |
093 | OCR1AL=0x00; |
094 | OCR1BH=0x00; |
095 | OCR1BL=0x00; |
096 |
097 | // Timer/Counter 2 initialization |
098 | // Clock source: System Clock |
099 | // Clock value: Timer 2 Stopped |
100 | // Mode: Normal top=FFh |
101 | // OC2 output: Disconnected |
102 | ASSR=0x00; |
103 | TCCR2=0x00; |
104 | TCNT2=0x00; |
105 | OCR2=0x00; |
106 |
107 | // External Interrupt(s) initialization |
108 | // INT0: Off |
109 | // INT1: Off |
110 | // INT2: Off |
111 | MCUCR=0x00; |
112 | MCUCSR=0x00; |
113 |
114 | // Timer(s)/Counter(s) Interrupt(s) initialization |
115 | TIMSK=0x00; |
116 |
117 | // Analog Comparator initialization |
118 | // Analog Comparator: Off |
119 | // Analog Comparator Input Capture by Timer/Counter 1: Off |
120 | ACSR=0x80; |
121 | SFIOR=0x00; |
122 |
123 | lcd_init(16); |
124 |
125 | lcd_gotoxy(0,0); |
126 | lcd_putsf("== TERMOMETER =="); |
127 |
128 | while (1) |
129 | { |
130 | // Place your code here |
131 | lcd_gotoxy(0,1); |
132 | t0=ds1621_temperature_10; |
133 | suhu=t0/10; |
134 | sprintf(" Temp: %-d.%-d%cC ",suhu,abs(t0%10),0xDF); //0xDF adalah karakter derajat |
135 | lcd_puts(lcd_buffer); |
136 | delay_ms(100); |
137 | }; |
138 | } |


Langganan:
Postingan (Atom)
Postingan Populer
-
KUMPULAN PERSAMAAN IC DENGAN CODE TERTENTU by:Asiatronik TOSHIBA=TAxxxx/dll PANASONIC=ANxxxx/dll SHARP=IXxxxx ECG=xxxx NTE=xxxx SANYO=LAx...
-
Pembuktian CDI Yamaha Fino Thailand, Ampuh Buat Balap? Gbr 1 OTOMOTIFNET - Santernya kabar CDI Yamaha Fino Thailand yang sanggup mengha...
-
Pilihan modifikasi power supply (ps) switching PC diambil dengan pertimbangan sbb: mudah diperoleh dan berharga relatif murah effisiensi sw...
-
 Tone controle ini menggunakan jangtung rangkaian IC Op-Amp TL072, rangkaian nya cukup sederhana namum kemampuannya boleh diandalkan, coba ...
-
 Yang ingingin membuat inverter dengan menggunakan trafo jenis switching dapat di coba sekema brikut ini,, skema ini menggunakan beberapa ...
-
OK sekarang kita akan membuat contoh sederhana interfacing PC dengan mikrokontroler lewat port serial. Di contoh ini, mi...
-
Bismillah, Dapat pasien Camcorder yang nyala normal,tapi lcd gelap.kebanyakan kelemahan dari Camcorder dengan flip lcd adalah rusak kabel ...
-
Pengalaman membuat rangkaian power supply dengan kapasitas arus besar membutuhkan trafo adaptor berukuran besar dan berat, elco yang juga ...
-
 Amplifier ini banyak digunakan pada Radio-radio transistor, tape dan walkman. Prinsip kerja Amplifier ini jika ada sinyal masuk ke input ...
-
 Sekarang waktunya kita membuat aplikasi IC 4017 yang lebih kompleks, yaitu pewaktu/timer. Cukup menggunakan beberapa...


